Что произошло в Калифорнии#
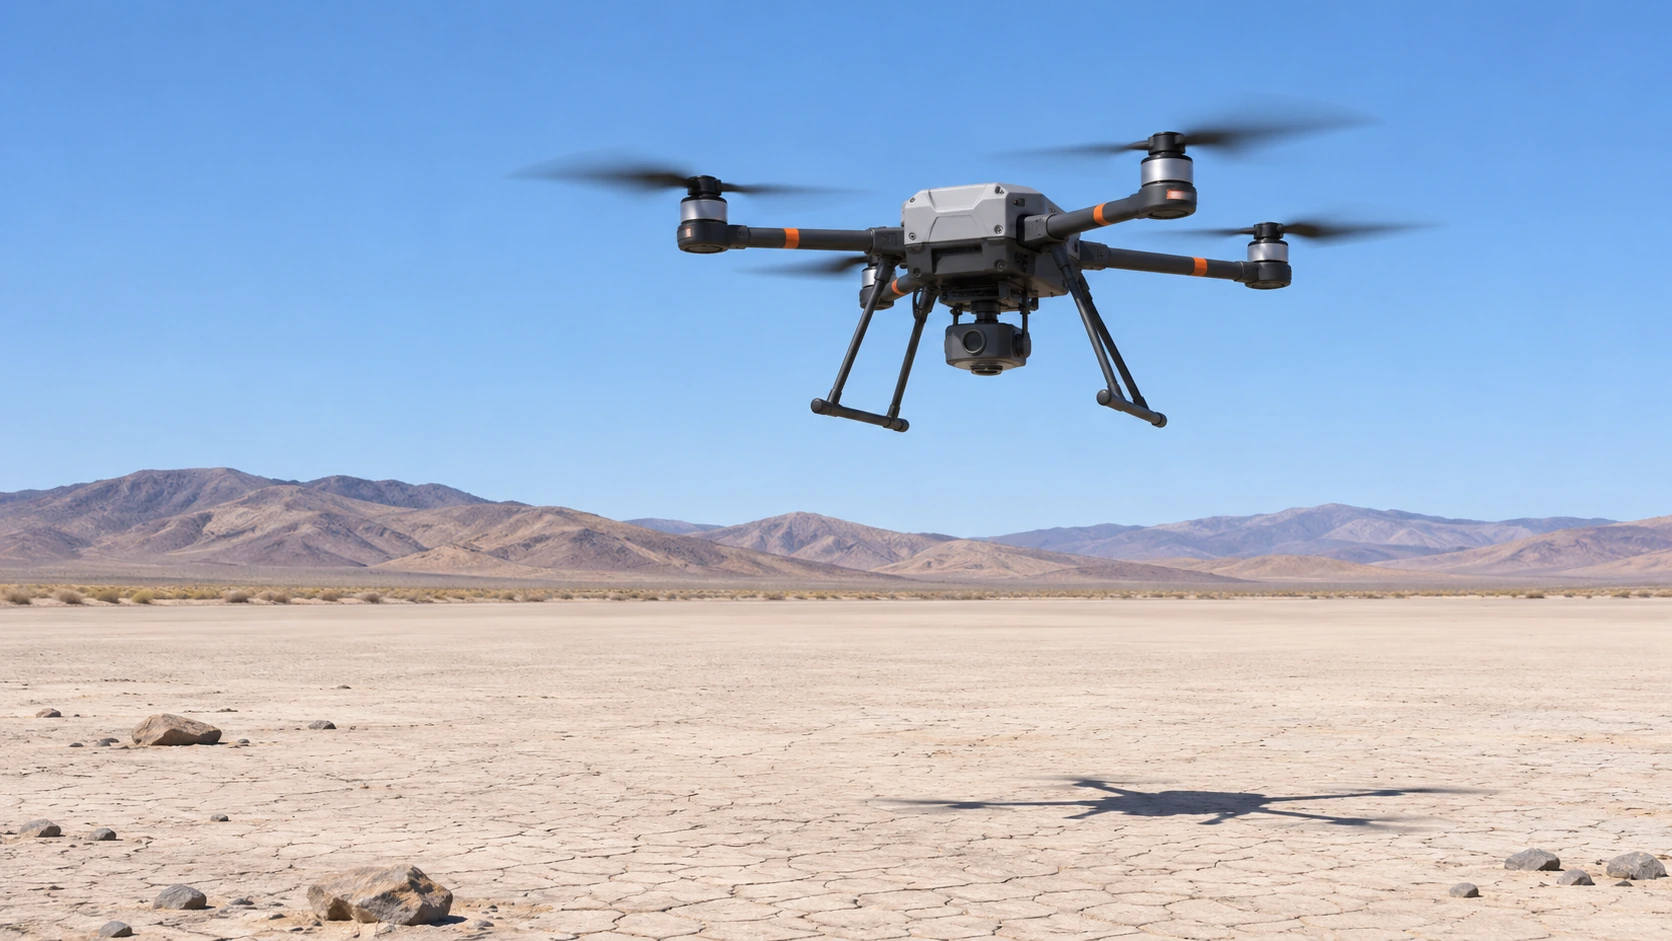
Alta-X — беспилотник, который NASA использует как летающую платформу для испытаний. 27 августа 2026 года он работал у Rogers Dry Lake рядом с исследовательским центром NASA Armstrong в пустыне Мохаве. На борту находилась полезная нагрузка SPLICE — набор датчиков, вычислителей и программ для навигации и посадки.
Дрон выполнил манёвры, имитирующие снижение к поверхности и выбор точки посадки. По описанию испытания, система собирала данные о рельефе, строила цифровую карту высот и оценивала возможные площадки. Если первоначальная цель небезопасна, алгоритмы могут направить аппарат к более подходящему месту.
Это не значит, что дрон полностью летел сам. В сообщении об испытаниях Alta-X назван дистанционно пилотируемым аппаратом, а более ранние полёты отдельно проверяли связь между бортовой системой и дроном. В открытом описании не указано, какая доля конкретного августовского полёта была автоматизирована и как именно пилот взаимодействовал с системой.
⚠️ Не путать с посадкой на Луне
Alta-X летал над земным полигоном. «Лунная посадка» здесь означает сценарий, который отрабатывала навигационная система, а не полёт дрона к Луне или касание настоящей лунной поверхности.
Зачем будущему посадочному аппарату карта#
Посадочная площадка на Луне — не гладкая парковка. На ней могут оказаться камни, уклоны и неровности, из-за которых аппарат опрокинется или повредит опоры. Заранее выбранная координата не гарантирует, что в момент снижения именно там можно безопасно коснуться поверхности.
Поэтому системе нужно решить две разные задачи. Сначала понять, где аппарат находится и как меняется высота под ним. Затем оценить поверхность и, если нужно, скорректировать траекторию к более безопасной точке. SPLICE объединяет несколько технологий: одни измеряют движение и высоту, другие помогают сопоставить видимый рельеф с картой, а вычислительная часть оценивает площадку и строит дальнейший путь.
Это больше похоже на несколько приборов, которые передают друг другу данные, чем на одну камеру с готовым ответом. Сначала аппарат должен определить, где он относительно поверхности. Потом оценить, какие участки достижимы по траектории и какие нужно обойти. Только после этого система наведения сможет изменить курс. На Земле в этой цепочке важны не только вычисления: датчики должны работать в полёте, а команды — доходить до воздушной платформы.
На Земле смартфон может определить координаты по сигналам навигационных спутников. У лунного посадочного аппарата другая задача: он снижается к поверхности, и ему нужны собственные датчики и карта рельефа. О том, как меняется навигация, если сигналы спутников пропадают, мы рассказывали в разборе о спутниковых системах.
Как датчики превращают поверхность в маршрут#
Лидар — это прибор, который измеряет расстояния по отражённым лазерным импульсам. Если быстро собрать множество таких измерений, получится карта высот и неровностей. По ней программное обеспечение может отметить участки, где наклон или препятствие мешают посадке. В описании SPLICE отдельно выделен лазерный сканер, который строит трёхмерную карту площадки. Другой лазерный прибор — навигационный доплеровский лидар — оценивает скорость и высоту аппарата по отражённому сигналу. Это разные задачи: один тип измерений описывает движение, другой помогает понять форму площадки.
Но одной карты мало. Аппарат должен знать, где он находится относительно неё. Камера может сравнить видимый рельеф с заранее подготовленными снимками поверхности, сделанными с орбиты. По совпавшим деталям программа уточняет положение аппарата. После этого система наведения рассчитывает, как изменить траекторию. Например, вместо небезопасного участка выбрать другой из тех, что попадают в достижимую область снижения.
В SPLICE есть отдельные компоненты для измерения скорости и высоты, трёхмерного сканирования площадки, сопоставления изображения с картой и расчёта траектории. Это не одна «умная камера», которая сама решает, куда сесть. Несколько датчиков и алгоритмов должны согласовать данные и передать результат системе управления аппаратом.
В общей схеме NASA приводит конкретный ориентир: примерно за 500 метров до поверхности аппарат сканирует участок лидаром, а затем компьютер выбирает безопасное место в круге диаметром около 100 метров. Карта получается не из одного кадра: датчик собирает множество отражений лазерных импульсов и складывает их в модель рельефа. Эти высота и размер зоны описывают проектную схему SPLICE. Их нельзя принимать за высоту или точность полёта Alta-X — таких данных для него в сообщении об испытании нет.
💡 Карта — не фотография
Для выбора площадки важны высота и форма рельефа. Цифровая карта позволяет программе сравнить участки по уклонам и препятствиям, а не просто «рассмотреть» поверхность как человек на снимке.
📲 Разбираем технику простым языком
В Техпросто мы проверяем, что именно показывает эксперимент и где заканчиваются его выводы. Подпишитесь на канал в Telegram, MAX или Дзене, чтобы не пропускать новые разборы.
Что дроновый тест смог проверить#
Наземный полёт позволяет испытать технологию в движении, а не только на компьютере или неподвижном стенде. Датчики получают меняющиеся данные, вычислительная система строит карту, алгоритмы рассчитывают путь, а команда должна дойти до воздушной платформы. Так можно проверить, что эти части вообще взаимодействуют во время манёвра.
В июне и июле 2026 года инженеры отдельно проверяли связь, обработку данных, телеметрию и передачу команд между SPLICE и Alta-X. В хронологии проекта также указано закрыто-контурное испытание дрона в августе на полигоне Voyager для проверки алгоритмов наведения и определения положения по рельефу. Это другая площадка. Страница не называет точную дату Voyager-теста и не устанавливает его связь с полётом 27 августа у Rogers Dry Lake, поэтому не будем считать, что в двух описаниях речь об одном и том же событии.
Закрытый контур — это когда система не только считает, куда двигаться, но и получает новые данные о движении после команды, чтобы пересчитать следующий шаг. В таком тесте важен весь путь сигнала: показания датчика, вычисление и команда исполнительной системе. Но сама формулировка «закрытый контур» не означает, что дрон летел без пилота. NASA не раскрыла, какие именно функции автоматики и пилота были задействованы на площадке Voyager.
Наземный полёт не заменяет проверку настоящей посадки. Испытание на движущейся платформе позволяет проверить работу настоящих датчиков и обмен данными в полёте, тогда как компьютерная модель проверяет расчёты в заданных условиях. Эти подходы дополняют друг друга. При этом для вылета у Rogers Dry Lake опубликовано только описание выполненных манёвров: нет траектории, высоты, числа попыток, величины ошибки и результатов выбора конкретной площадки. Поэтому нельзя вычислить, насколько точно система уже умеет выбирать место для посадки.
Чего земной дрон не докажет#
У земного дрона и лунного посадочного аппарата разные условия и способ движения. Дрон держится в земной атмосфере винтами; космический аппарат снижает скорость ракетной тягой. На Луне примерно одна шестая земной гравитации, а разреженная экзосфера почти не похожа на атмосферу Земли. Лунному аппарату нельзя полагаться на аэродинамическое торможение: для посадки нужна ракетная тяга.
Поэтому тест на Alta-X не заменяет испытание двигателей и посадочных опор, проверку оборудования в вакууме или реальное снижение к Луне. Он отвечает на более узкий вопрос: может ли система собрать данные о поверхности в полёте, рассчитать безопасный путь и передать управляющее решение. Именно такую часть подготовки дешевле и проще отрабатывать на Земле, прежде чем ставить сложную технику на полноценную миссию.
В этом и смысл дрона: он не изображает маленький лунный корабль во всех деталях. Он помогает проверить навигационную логику там, где аппарат действительно летит и меняет траекторию. А насколько точно SPLICE сможет выбрать площадку на Луне, покажет только испытание в условиях, которые земной полигон воспроизвести не может.
Если статья помогла, поделитесь ею с теми, кому интересна космическая техника. Анонсы новых материалов выходят в MAX, Telegram и Дзене.
 MAX
 Дзен
 Telegram